
X-Hinges, le logiciel du MIT qui rend les objets imprimés en 3D sensibles au toucher
Des ingénieurs du laboratoire d’informatique et d’intelligence artificielle du MIT (ou CSAIL en anglais) ont développé X-Hinges, un logiciel de conception capable de créer et d’imprimer en 3D des objets dotés d’une fonctionnalité interactive. Grâce à des capteurs intégrés, ils peuvent sentir le contact humain. C’est ce contact qui va entraîner une réaction.
On sait déjà intégrer des capteurs et des pistes conductrices dans des objets imprimés en 3D. Le problème qui revient souvent est que ces capteurs et ces objets sont souvent faits dans le même matériau. Par conséquent, ils émettent des signaux très similaires, ce qui rend très difficile la communication. Le risque d’erreur est donc important.
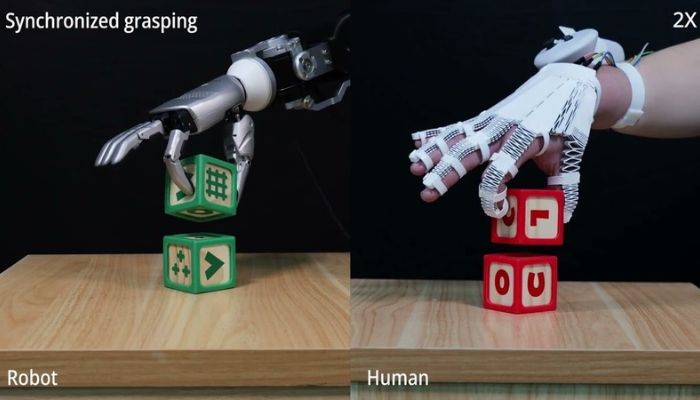
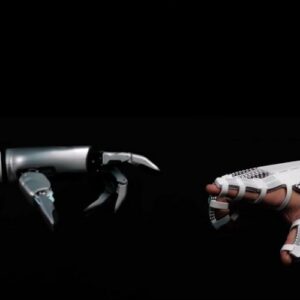
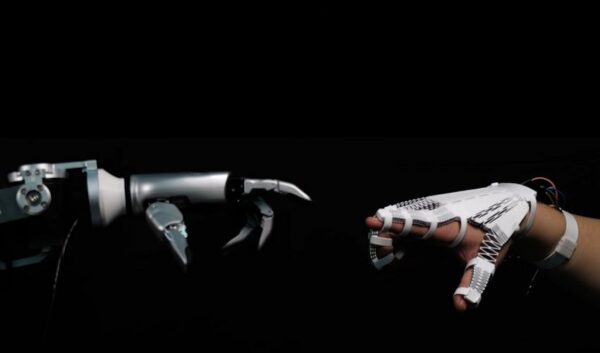
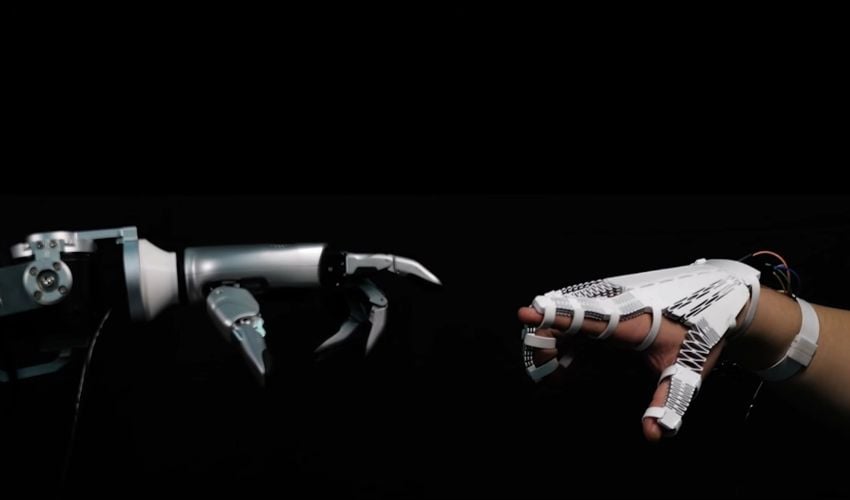
Le gant à droite a été imprimé en 3D et communique avec la main robotique à gauche
Pour pallier ce problème, les ingénieurs du MIT CSAIL ont donc imaginé X-Hinges qui permet d’intégrer deux matériaux différents dans l’objet en question. Un premier filament est utilisé pour les capteurs et optimisé pour émettre le signal le plus fort possible. Un second filament est employé pour les pistes conductrices. Ainsi, aucune interférence ne se fait.
X-Hinges, une solution de conception facile à prendre en main
Le logiciel se veut très simple d’utilisation. On peut assembler un objet à partir de formes géométriques (cylindre, rectangle, contour fin, etc.) et choisir ensuite les mouvements de certaines pièces selon trois axes (compression, haut-bas ou latéral). L’objet en question n’est pas cantonné à un seul mouvement.
Une fois cela défini, le logiciel place les capteurs aux points de flexion. Jiaji Li, post-doctorant en génie électrique et en informatique (EECS) au MIT et chercheur au CSAIL, explique : “C’est un peu comme si l’on ajoutait une dimension consciente aux objets du quotidien. On obtient ainsi des objets qui comprennent mieux comment ils sont utilisés et disposent de davantage de moyens pour réagir. De la même manière qu’un agent d’IA est programmé pour prendre certaines décisions en fonction de nos instructions, ces créations sont dotées de capteurs intégrés leur permettant de réagir de manière adaptative au toucher humain.”
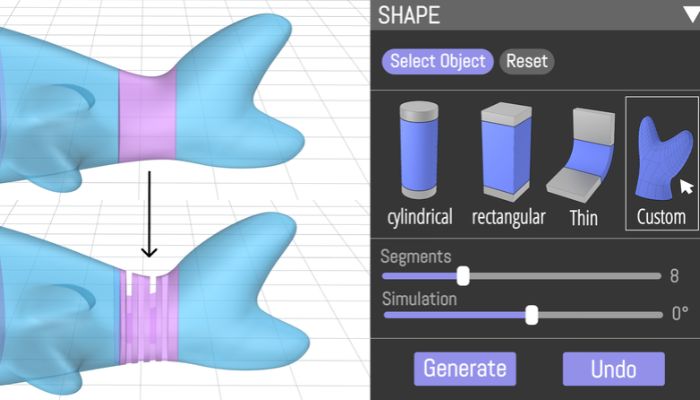
Le logiciel est simple d’utilisation : plusieurs formes peuvent être sélectionnées pour concevoir un objet
Des premiers résultats concluants
Les ingénieurs ont imprimé en 3D plusieurs objets conçus sur X-Hinges et les résultats sont positifs. Par exemple, ils ont créé un gant qui vient s’adapter à la main et qui transmet en temps réel les mouvement des doigts à une main humanoïde pour qu’un robot puisse apprendre à saisir des objets. On voit par exemple la main empiler des cubes en bois.
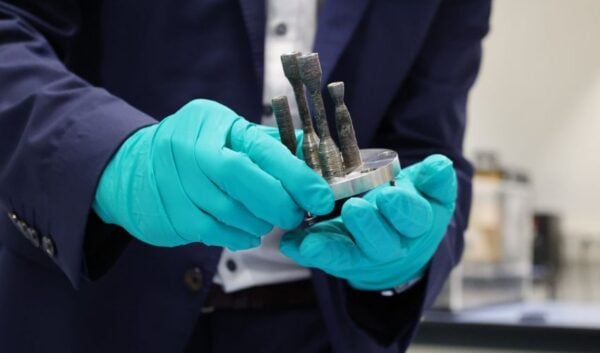
Ils ont aussi imaginé une lampe pliable dont la luminosité change quand on la pince ; ou encore une sorte de balance qui reconnaît l’objet posé dessus.
L’idée est que nos objets du quotidien puissent exécuter une tâche concrète quand on interagit avec eux. Difficile d’imaginer une bouteille d’eau faire autre chose que fournir un liquide, mais pourquoi pas.
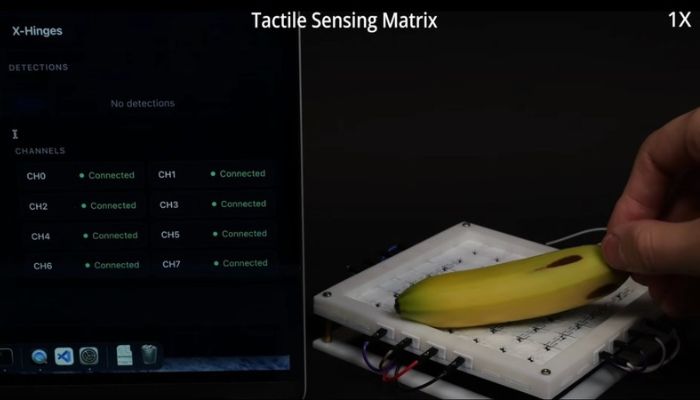
Ce support peut détecter l’objet posé dessus
Des défis à surmonter
En attendant, l’équipe reste confrontée à certains obstacles. Le plus important concerne le calibrage. La disposition des composants électriques varie à chaque impression. Cela veut donc dire que deux objets identiques ne peuvent pas encore fournir les mêmes mesures au niveau de leurs capteurs. Actuellement, les ingénieurs ont recours à un système de vision par ordinateur qui vient recalibrer les paramètres.
À terme, ils veulent intégrer ce calibrage directement à l’objet. Jiaji Li conclut : « La prochaine étape consiste à combiner les deux dans une seule impression : l’actionnement et la détection naissent ainsi ensemble au cours du même processus de fabrication, ouvrant la voie à de nouvelles plateformes physiques pour l’intelligence incarnée et les agents d’IA. »
Vous pouvez retrouver plus d’informations sur ce projet ICI. Si vous voulez aller plus loin, n’hésitez pas à regarder nos vidéos sur notre chaîne YouTube ou suivez-nous sur Facebook ou LinkedIn !
*Crédits de toutes les photos : CSAIL/MIT